การควบคุมมอเตอร์แบบวงปิด: การตอบสนองช่วยปรับปรุงประสิทธิภาพและความน่าเชื่อถือของมอเตอร์ได้อย่างไร
มอเตอร์ไซค์ไฟฟ้าที่กระตุกเมื่อดึงตัวออกจากจุดหยุดนิ่ง, โครงหุ่นยนต์ที่เกินตำแหน่งเป้าหมาย, รถ ATV ที่สูญเสียการตอบสนองการยึดเกาะถนนในการปีนที่สูงชัน อาการเหล่านี้มักจะย้อนกลับไปที่สาเหตุเดียวกัน มอเตอร์กำลังบอกว่าต้องทำอะไร แต่ไม่เคยรายงานว่าเกิดอะไรขึ้นจริง การควบคุมมอเตอร์แบบวงปิดจะปิดช่องว่างนั้น โดยจะวัดความเร็ว ตำแหน่ง หรือกระแสของมอเตอร์อย่างต่อเนื่อง และปรับสัญญาณขับเคลื่อนแบบเรียลไทม์ เพื่อให้มอเตอร์ติดตามค่าที่สั่ง แม้จะมีการเปลี่ยนแปลงโหลด การเคลื่อนตัวของอุณหภูมิ และพิกัดความเผื่อของส่วนประกอบ สำหรับวิศวกรที่สร้างยานพาหนะไฟฟ้า แพลตฟอร์มหุ่นยนต์ หรือการขับเคลื่อนทางทะเล คำถามสำคัญไม่ใช่ว่าจะใช้การควบคุมแบบวงปิดหรือไม่ แต่ขึ้นอยู่กับว่าตัวควบคุมใช้งานได้ดีเพียงใด
การควบคุมมอเตอร์แบบวงปิดคืออะไร?
การควบคุมมอเตอร์แบบวงรอบปิด หรือที่เรียกว่าการควบคุมป้อนกลับ จะเปรียบเทียบเอาท์พุตมอเตอร์จริงกับคำสั่งอ้างอิง และแก้ไขความแตกต่าง องค์ประกอบที่สำคัญ ได้แก่ ข้อมูลอ้างอิง เซ็นเซอร์ป้อนกลับ การคำนวณข้อผิดพลาด และตัวควบคุมที่สร้างการแก้ไข ในระบบมอเตอร์ไร้แปรงถ่าน ตัวควบคุมจะอ่านกระแสเฟส ความเร็ว และบางครั้งตำแหน่งของโรเตอร์ อัลกอริธึมควบคุมจะปรับสัญญาณ PWM ที่ส่งไปยังอินเวอร์เตอร์เพื่อให้ค่าที่วัดได้มาบรรจบกันที่คำสั่ง
ในทางปฏิบัติ ตัวควบคุมส่วนใหญ่ใช้โครงสร้างสัดส่วน - อินทิกรัล - อนุพันธ์ (PID) หรือรูปแบบที่แตกต่างกัน คำศัพท์ตามสัดส่วนตอบสนองต่อข้อผิดพลาดในปัจจุบัน คำศัพท์ที่เป็นอินทิกรัลกำจัดข้อผิดพลาดในสภาวะคงตัว และคำศัพท์ที่เป็นอนุพันธ์คาดว่าจะมีการเปลี่ยนแปลง การปรับค่าเกนเหล่านี้จะกำหนดว่าระบบมีเสถียรภาพ ตอบสนอง หรือแกว่งไปมา สิ่งนี้แตกต่างโดยพื้นฐานจากระบบลูปเปิด โดยที่ตัวควบคุมจะส่งคำสั่งคงที่และเชื่อว่ามอเตอร์จะตอบสนองอย่างถูกต้อง วงเปิดจะทำงานเมื่อมีการคาดเดาโหลดได้และความแม่นยำไม่สำคัญ มันจะล้มเหลวเมื่อแรงเสียดทาน ความเฉื่อย หรือแรงดันไฟฟ้าของแหล่งจ่ายเปลี่ยนแปลงโดยไม่คาดคิด
เปิดวง กับ วงปิด: สิ่งที่เปลี่ยนแปลงไปจริงๆ
ความแตกต่างในทางปฏิบัติแสดงให้เห็นคุณภาพการเคลื่อนไหว ระบบวงปิดจะแก้ไขข้อผิดพลาดภายในมิลลิวินาที ระบบโอเพ่นลูปก็อาศัยอยู่กับพวกมัน สำหรับการใช้งานที่บรรทุกคนหรือจัดการกับน้ำหนักบรรทุกที่มีราคาแพง ความแตกต่างนั้นจะเป็นตัวกำหนดว่าผลิตภัณฑ์ให้ความรู้สึกที่แม่นยำและปลอดภัย หรือหยาบและคาดเดาไม่ได้
| ด้าน | Open วนซ้ำ | Closed Loop |
|---|---|---|
| ข้อเสนอแนะ | ไม่มี | เซ็นเซอร์กระแส ความเร็ว หรือตำแหน่ง |
| ความแม่นยำ | ขึ้นอยู่กับการจับคู่มอเตอร์และโหลด | ได้รับการบำรุงรักษาภายใต้สภาวะต่างๆ |
| การตอบสนองต่อสิ่งรบกวน | ไม่มีการแก้ไข | การแก้ไขที่ใช้งานอยู่แบบเรียลไทม์ |
| พฤติกรรมความเร็วต่ำ | แรงบิดลดลงและไม่สม่ำเสมอ | แรงบิดคงที่จนถึงความเร็วเป็นศูนย์ |
| ต้นทุนระบบ | ล่าง | สูงกว่า แต่สมเหตุสมผลด้วยประสิทธิภาพ |
| การใช้งานทั่วไป | พัดลม ปั๊ม สายพานลำเลียงธรรมดา | ยานพาหนะไฟฟ้า หุ่นยนต์ แกนเซอร์โว |
ตารางช่วยลดความยุ่งยากในการแลกเปลี่ยนต่างๆ การออกแบบวงปิดแบบไร้เซ็นเซอร์สามารถให้ประโยชน์มากมายในวงปิดโดยไม่ต้องใช้ตัวเข้ารหัส ซึ่งทำให้การเปรียบเทียบต้นทุนเปลี่ยนแปลงไปอย่างมาก สถาปัตยกรรมการควบคุมมีความสำคัญมากกว่าฉลาก
การควบคุมวนซ้ำภายในตัวควบคุมมอเตอร์
ในตัวควบคุมมอเตอร์แบบไร้แปรงถ่านสมัยใหม่ การควบคุมแบบวงปิดไม่ใช่แบบวงเดียว มันเป็นการวนซ้ำหลายรอบ ซึ่งแต่ละรอบจะควบคุมปริมาณทางกายภาพที่แตกต่างกัน
วงปัจจุบัน
ลูปปัจจุบันเป็นลูปในสุดและเร็วที่สุด ควบคุมกระแสเฟสในขดลวดมอเตอร์ ซึ่งกำหนดแรงบิดโดยตรง กระแสวนที่รวดเร็วพร้อมอัตราการอัพเดตสูงทำให้เกิดแรงบิดที่ราบรื่นที่ความเร็วต่ำและการทำงานที่เงียบที่ความเร็วสูง
ห่วงความเร็ว
วงความเร็วจะอยู่เหนือวงปัจจุบัน โดยจะเปรียบเทียบความเร็วที่วัดได้กับข้อมูลอ้างอิงและสร้างคำสั่งปัจจุบัน วงจรนี้จัดการกับการเร่งความเร็ว การชะลอความเร็ว และความเสถียรของความเร็วภายใต้ภาระที่เปลี่ยนแปลง
ห่วงตำแหน่ง
ลูปตำแหน่งคือลูปด้านนอกสุด ซึ่งใช้เมื่อการใช้งานต้องการการหยุดหรือการติดตามเส้นทางอย่างแม่นยำ เช่น ข้อต่อหุ่นยนต์และแอคทูเอเตอร์บังคับเลี้ยว โดยจะสั่งการวนรอบความเร็วตามข้อผิดพลาดของตำแหน่ง
การจัดเรียงแบบเรียงซ้อนมีความสำคัญเนื่องจากแต่ละวงในจะต้องเร็วกว่าวงรอบนั้น หากลูปกระแสช้า ลูปความเร็วจะไม่สามารถทำให้มอเตอร์รู้สึกแข็งได้ และลูปตำแหน่งจะโอเวอร์เกิน
| Loop | ปริมาณควบคุม | บทบาททั่วไป |
|---|---|---|
| วงปัจจุบัน | กระแสเฟส / แรงบิด | ตอบสนองแรงบิดได้รวดเร็ว นุ่มนวล |
| ห่วงความเร็ว | ความเร็วเชิงมุม | ความเสถียรของความเร็วภายใต้ภาระ |
| วงตำแหน่ง | มุมโรเตอร์ | การวางตำแหน่งและการควบคุมเส้นทางที่แม่นยำ |
วงจรปิดแบบใช้เซ็นเซอร์เทียบกับแบบไม่มีเซ็นเซอร์
การควบคุมมอเตอร์แบบวงปิดสามารถทำได้โดยใช้เซ็นเซอร์กายภาพหรือไม่มีเซ็นเซอร์ก็ได้ เซ็นเซอร์ฮอลล์ ตัวเข้ารหัส และรีโซลเวอร์รายงานตำแหน่งโรเตอร์โดยตรง การควบคุมแบบไร้เซ็นเซอร์ ซึ่งพบได้ทั่วไปในการควบคุมแบบภาคสนามของมอเตอร์ซิงโครนัสแม่เหล็กถาวร จะประมาณตำแหน่งโรเตอร์จากกระแสและแรงดันไฟฟ้าที่วัดได้โดยใช้แบบจำลองมอเตอร์ ข้อดีข้อเสียมีความชัดเจน: ระบบไร้เซ็นเซอร์ช่วยลดต้นทุนและการเดินสายไฟ และขจัดจุดที่เกิดข้อผิดพลาด ในขณะที่ระบบที่ใช้เซ็นเซอร์จะรักษาความแม่นยำของแรงบิดที่สูงขึ้นที่ความเร็วต่ำมากและระหว่างหยุดนิ่ง หากการใช้งานต้องรักษาแรงบิดในขณะหยุดนิ่งหรือคืบคลานที่ความเร็วต่ำมาก โดยปกติแล้วจะต้องใช้ตัวเข้ารหัสหรือเซ็นเซอร์ฮอลล์ หากรอบการทำงานใช้เวลาส่วนใหญ่เกินกว่าความเร็วพิกัดสองสามเปอร์เซ็นต์ อัลกอริธึมแบบไร้เซ็นเซอร์ที่ใช้การสังเกต back-EMF จะมีความแม่นยำและราคาถูกกว่า สำหรับรถจักรยานยนต์ไฟฟ้าและเรือเดินทะเล อัลกอริธึมไร้เซ็นเซอร์ที่ทันสมัยให้ประสิทธิภาพไดนามิกที่เพียงพอสำหรับสภาพการทำงานส่วนใหญ่ ดังที่กล่าวถึงในการสนทนาของเรา เทคโนโลยีมอเตอร์ซิงโครนัสแม่เหล็กถาวร .
สิ่งที่ควรมองหาในคอนโทรลเลอร์แบบ Closed-Loop
เมื่อประเมินคอนโทรลเลอร์สำหรับแอปพลิเคชันแบบวงปิด ให้เน้นไปที่การใช้งานมากกว่าฉลาก ประเด็นต่อไปนี้จะแยกตัวควบคุมที่ออกแบบมาอย่างดีออกจากตัวควบคุมทั่วไป
- แบนด์วิดท์ลูปปัจจุบัน: แบนด์วิธที่สูงขึ้นหมายถึงการตอบสนองแรงบิดที่เร็วขึ้น และความแข็งแกร่งที่ดีขึ้นต่อการรบกวนของโหลด
- รอบเวลาควบคุม: รอบเวลาสั้น โดยทั่วไปสิบไมโครวินาที ปล่อยให้ลูปปัจจุบันตอบสนองต่อภาวะชั่วคราวอย่างรวดเร็ว
- การปรับอัตโนมัติ: ตัวควบคุมที่วัดพารามิเตอร์ของมอเตอร์และตั้งค่าการเพิ่มของลูปจะช่วยประหยัดเวลาในการปรับจูนด้วยตนเองโดยอัตโนมัติ
- การอ่อนตัวลงของสนาม: ขยายช่วงความเร็วให้เกินกว่าความเร็วพื้นฐาน ซึ่งจำเป็นสำหรับรถจักรยานยนต์และเรือยนต์ความเร็วสูง
- การป้องกันและการวินิจฉัย: กระแสไฟเกิน อุณหภูมิเกิน และการตรวจจับแผงลอยจะปกป้องทั้งตัวควบคุมและมอเตอร์
- เครื่องมือซอฟต์แวร์: ข้อมูลปัจจุบัน ความเร็ว และข้อบกพร่อง ช่วยให้บูรณาการและแก้ไขปัญหาได้เร็วขึ้น
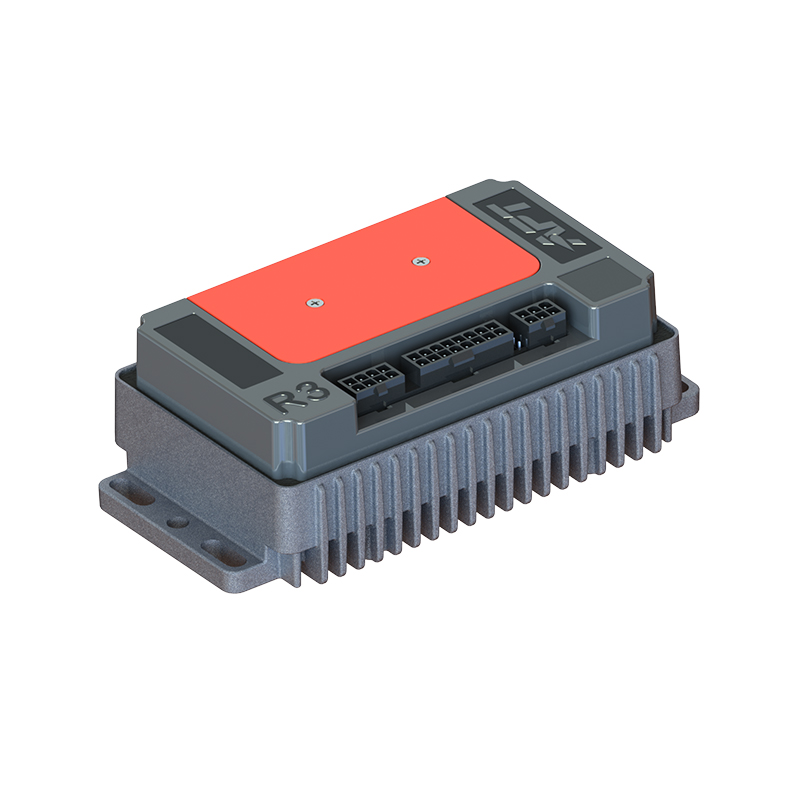
สำหรับการใช้งานที่ต้องการการตอบสนองทันทีต่อแรงบิดที่เปลี่ยนแปลง ตัวควบคุมที่มีการดำเนินการลูปกระแสที่รวดเร็วจะสร้างความแตกต่างที่วัดได้ ตัวควบคุมการตอบสนองอย่างรวดเร็ว R5-2215 ได้รับการออกแบบมาสำหรับรอบการทำงานดังกล่าว ซึ่งการหน่วงเวลาทุกๆ มิลลิวินาทีจะแปลเป็นข้อผิดพลาดในการเคลื่อนไหว ในด้านความน่าเชื่อถือ ตัวควบคุมความเสถียรสูง A8-2209 จะเน้นการทำงานที่สม่ำเสมอภายใต้ความเครียดจากความร้อนและไฟฟ้า เมื่อประสิทธิภาพการใช้พลังงานเป็นสิ่งสำคัญอันดับแรก ตัวควบคุมประสิทธิภาพสูง A4-2313 จะช่วยลดการสูญเสียในขั้นตอนอินเวอร์เตอร์และขยายช่วงการใช้งานของแบตเตอรี่
 R5 ตัวควบคุมมอเตอร์กระแสตรงไร้แปรงถ่านตอบสนองรวดเร็วสำหรับการใช้งานแรงบิดแบบไดนามิก ตัวควบคุมนี้ถูกเน้นไว้สำหรับรอบการทำงานที่การตอบสนองของลูปกระแสอย่างรวดเร็วช่วยลดข้อผิดพลาดในการเคลื่อนไหว เหมาะสำหรับรถจักรยานยนต์ไฟฟ้า โครงหุ่นยนต์ และการใช้งานที่คล้ายกันซึ่งต้องการปฏิกิริยาแรงบิดทันที ดูผลิตภัณฑ์ → A8 ตัวควบคุมมอเตอร์กระแสตรงไร้แปรงถ่านความเสถียรสูงเพื่อการทำงานที่เชื่อถือได้ภายใต้ความเครียด รุ่นนี้จัดลำดับความสำคัญของประสิทธิภาพที่สม่ำเสมอภายใต้ความเครียดจากความร้อนและไฟฟ้า ทำให้เป็นตัวเลือกที่เชื่อถือได้สำหรับการใช้งานที่ต้องการการทำงานที่มั่นคงในสภาวะที่มีความต้องการสูง ดูผลิตภัณฑ์ →
 A4 ตัวควบคุมมอเตอร์กระแสตรงไร้แปรงถ่านประสิทธิภาพสูงสำหรับช่วงแบตเตอรี่ที่ขยาย ตัวควบคุมนี้มุ่งเน้นไปที่การลดการสูญเสียของอินเวอร์เตอร์ ซึ่งจะช่วยขยายช่วงแบตเตอรี่ มันถูกนำเสนอเป็นตัวเลือกที่มุ่งเน้นประสิทธิภาพควบคู่ไปกับโมเดลการตอบสนองที่รวดเร็วและความเสถียรสูง ดูผลิตภัณฑ์ →
จับคู่คอนโทรลเลอร์กับแอปพลิเคชัน
หลักการวงปิดเดียวกันนี้ใช้กับอุตสาหกรรมต่างๆ แต่การถ่วงน้ำหนักของปัจจัยด้านประสิทธิภาพแต่ละรายการจะเปลี่ยนแปลงไปตามกรณีการใช้งาน
- มอเตอร์ไซค์ไฟฟ้าต้องการแรงบิดที่ความเร็วต่ำที่มั่นคงในการออกตัว การออกตัวบนทางลาดชัน และการเบรกแบบจ่ายพลังงานใหม่
- โครงหุ่นยนต์สร้างความต้องการตำแหน่งที่แม่นยำและการควบคุมความเร็วที่ราบรื่นเพื่อหลีกเลี่ยงการเกินขอบเขตและการสั่นสะเทือน
- การใช้งาน ATV และ UTV ต้องการการปฏิเสธการรบกวนอย่างมาก เนื่องจากภาระในแต่ละล้อเปลี่ยนแปลงตลอดเวลา
- เรือไฟฟ้าจะได้รับประโยชน์จากการทำงานแบบไร้เซ็นเซอร์ เนื่องจากมอเตอร์อยู่ในสภาพแวดล้อมที่เปียกและเสี่ยงต่อการสั่นสะเทือน ซึ่งตัวเข้ารหัสเป็นจุดอ่อน
การใช้งานแต่ละอย่างยังขึ้นอยู่กับคอนโทรลเลอร์ที่จับคู่กับพารามิเตอร์ทางไฟฟ้าของมอเตอร์ด้วย คอนโทรลเลอร์ที่มีระดับแรงดันไฟฟ้าและพิกัดกระแสที่เหมาะสม เมื่อจับคู่กับมอเตอร์ที่มีค่าความเหนี่ยวนำและค่าคงที่ back-EMF เหมาะสมกับไดรฟ์ จะทำงานได้ดีกว่าคู่ที่ไม่ตรงกันแม้ว่าจะมีซอฟต์แวร์ที่ยอดเยี่ยมก็ตาม
ความคิดสุดท้าย
การควบคุมมอเตอร์แบบวงปิดคือสิ่งที่เปลี่ยนโรเตอร์ที่หมุนอยู่ให้เป็นแอคชูเอเตอร์ที่แม่นยำและตอบสนองได้ดี คุณค่าไม่ได้อยู่ที่ผลตอบรับเพียงอย่างเดียว มันอยู่ในลูป การปรับแต่ง และการป้องกันที่ล้อมรอบฟีดแบ็ก เมื่อคุณเลือกตัวควบคุมมอเตอร์ ให้ประเมินประสิทธิภาพของลูปปัจจุบัน เครื่องมือปรับแต่ง และประวัติการใช้งานในการใช้งานที่ใกล้เคียงกับคุณ ปัจจัยเหล่านั้น ยิ่งกว่าคำกล่าวอ้างในเอกสารข้อมูลใดๆ เป็นตัวกำหนดว่าผลิตภัณฑ์ของคุณจะทำงานได้ดีเพียงใด
ถัดไป:มอเตอร์ไร้แปรงถ่านพร้อมเซนเซอร์ฮอลล์: ทำหน้าที่อะไรและเมื่อใดที่คุณต้องการสำหรับโครงการของคุณ
สนใจร่วมมือหรือมีข้อสงสัย?
เช่น ผู้ผลิตตัวควบคุมมอเตอร์ซิงโครนัสแม่เหล็กถาวรแบบกำหนดเอง และ ซัพพลายเออร์ตัวควบคุมมอเตอร์แม่เหล็กถาวรในประเทศจีน,เน้นการควบคุมการขับเคลื่อนของแม่เหล็กถาวร มอเตอร์ซิงโครนัสที่เราจัดให้มีความปลอดภัยและเพียงพอ แหล่งพลังงานไฟฟ้าสำหรับยานพาหนะเดินทาง
- [email protected]
- +86-170 9191 9800
- ห้อง 123A เลขที่ 1000 ถนน Ziyue เขต Minhang เซี่ยงไฮ้ จีน
ลิขสิทธิ์ © Shanghai APT Power Technology Co., Ltd.All rights reserved