มอเตอร์ไร้แปรงถ่านพร้อมเซนเซอร์ฮอลล์: ทำหน้าที่อะไรและเมื่อใดที่คุณต้องการสำหรับโครงการของคุณ
เมื่อแผ่นข้อมูลมอเตอร์ DC แบบไร้แปรงถ่านแสดงรายการ "พร้อมเซ็นเซอร์ฮอลล์" บรรทัดนั้นเปลี่ยนแปลงมากกว่าราคา โดยจะเปลี่ยนวิธีที่มอเตอร์สตาร์ทจากการหยุดนิ่ง วิธีการส่งแรงบิดที่ความเร็วต่ำ และผู้ควบคุมที่สามารถขับเคลื่อนได้ สำหรับใครก็ตามที่เลือกมอเตอร์สำหรับสกู๊ตเตอร์ไฟฟ้า แพลตฟอร์มหุ่นยนต์ รถ ATV หรือระบบขับเคลื่อนทางทะเล การตัดสินใจเกี่ยวกับเซ็นเซอร์ฮอลล์เป็นหนึ่งในการโทรระดับระบบแรกๆ
คำตอบสั้นๆ: มอเตอร์ไร้แปรงถ่านพร้อมเซ็นเซอร์ฮอลล์ทำให้ตัวควบคุมมีตำแหน่งโรเตอร์ที่แน่นอนตั้งแต่ความเร็วเป็นศูนย์ ดังนั้นมอเตอร์จึงสตาร์ทด้วยแรงบิดเต็มที่ในทิศทางที่ถูกต้องและทำงานได้อย่างราบรื่นที่ความเร็วต่ำ ข้อเสียคือการเดินสายเพิ่มเติมและตัวควบคุมที่ออกแบบมาเพื่ออ่านสัญญาณ Hall เมื่อมอเตอร์และตัวควบคุมถูกกำหนดไว้ด้วยกัน การแลกเปลี่ยนนั้นมักจะสนับสนุนการทำงานของเซ็นเซอร์
เซ็นเซอร์ฮอลล์ทำอะไรในมอเตอร์ไร้แปรงถ่าน
ภายในมอเตอร์กระแสตรงไร้แปรงถ่านไม่มีตัวสับเปลี่ยนเพื่อเปลี่ยนขดลวด ตัวควบคุมจะต้องจ่ายพลังงานให้กับทั้งสามเฟสตามลำดับที่ติดตามโรเตอร์ และเวลาขึ้นอยู่กับการทราบตำแหน่งของโรเตอร์ในทุกขณะ เซ็นเซอร์ฮอลล์เอฟเฟกต์จะให้ข้อมูลดังกล่าว
มอเตอร์เซนเซอร์ทั่วไปประกอบด้วย Hall IC สามตัวซึ่งติดตั้งที่ระยะห่างกัน 120 องศาไฟฟ้า เมื่อแม่เหล็กโรเตอร์เคลื่อนผ่าน เซ็นเซอร์แต่ละตัวจะตรวจจับการเปลี่ยนแปลงระหว่างขั้วเหนือและขั้วใต้ และเปลี่ยนเอาต์พุต เอาต์พุตทั้งสามมีรูปแบบ 3 บิตโดยมีสถานะที่ถูกต้อง 6 สถานะ ซึ่งแต่ละสถานะสอดคล้องกับขั้นตอนการสับเปลี่ยน 60 องศาหนึ่งขั้นตอน หากตัวควบคุมเคยอ่านสถานะ 000 หรือ 111 ในระหว่างการหมุน นั่นมักจะเป็นข้อผิดพลาดในการเดินสายไฟ เนื่องจากสถานะเหล่านั้นไม่ควรปรากฏพร้อมกับรูปแบบ Hall ที่ถูกต้อง
เซ็นเซอร์ Hall เป็นอุปกรณ์สัญญาณ ไม่ใช่อุปกรณ์จ่ายไฟ มันไม่ส่งกระแสเฟส โดยจะรายงานตำแหน่งของโรเตอร์ไปยังคอนโทรลเลอร์เท่านั้น นั่นคือเหตุผลที่ตัวควบคุมมอเตอร์เป็นจุดที่การตัดสินใจเกิดขึ้นจริง มอเตอร์ตัวเดียวกันสามารถสตาร์ทได้อย่างนุ่มนวลหรือกะทันหัน มีประสิทธิภาพหรือสิ้นเปลือง ขึ้นอยู่กับว่าตัวควบคุมประมวลผลรูปแบบ Hall อย่างไร
เหตุใดเซ็นเซอร์ฮอลล์จึงมีความสำคัญเมื่อหยุดนิ่งและความเร็วต่ำ
ตัวควบคุมไร้แปรงถ่านจะอ่านตำแหน่งโรเตอร์จากแรงเคลื่อนไฟฟ้าด้านหลัง (BEMF) BEMF เพิ่มขึ้นตามความเร็วของมอเตอร์ เมื่อหยุดนิ่งจะเป็นศูนย์ และความเร็วที่ต่ำกว่าประมาณห้าถึงสิบเปอร์เซ็นต์นั้นน้อยเกินกว่าจะวัดได้อย่างน่าเชื่อถือ ดังนั้นการสตาร์ทแบบไร้เซนเซอร์จะใช้ลำดับแบบวงรอบเปิด: จัดแนวโรเตอร์ จากนั้นลาดขึ้นจนกระทั่งสามารถอ่าน BEMF ได้
ลำดับนั้นคือจุดอ่อน ภายใต้ภาระหนัก การสตาร์ทแบบจัดแนวและทางลาดสามารถสร้างกระแสพุ่งกระฉูด การกระตุกถอยหลังช่วงสั้น ๆ หรือการหยุดนิ่ง อาการทั่วไปคือมอเตอร์คลิกหรือลังเลก่อนเคลื่อนที่ สำหรับจักรยานไฟฟ้าที่ออกสตาร์ทบนทางลาด หุ่นยนต์กำลังยกน้ำหนักบรรทุก หรือรถเอทีวีไฟฟ้าที่ออกตัวบนพื้นราบ ความลังเลนั้นไม่เป็นที่พอใจและยากต่อระบบขับเคลื่อน
มอเตอร์เซนเซอร์ฮอลล์ช่วยลดเฟสบอด ตัวควบคุมทราบตำแหน่งโรเตอร์เมื่อหยุดนิ่งและใช้แรงบิดไปในทิศทางที่ถูกต้องทันที แอปพลิเคชันที่สตาร์ทและหยุดบ่อยครั้ง เช่น หุ่นยนต์ส่งสินค้า จักรยานช่วยเหยียบ สกู๊ตเตอร์เคลื่อนที่ และรถจักรยานยนต์ไฟฟ้า จะได้รับประโยชน์สูงสุด ตัวควบคุมยังสามารถทำให้การสตาร์ทนั้นเงียบได้ กลยุทธ์ PWM ที่เงียบเป็นพิเศษจะระงับสัญญาณรบกวนการสลับที่มักมาพร้อมกับการทำงานที่ความเร็วต่ำ ดังนั้นการสตาร์ทด้วยเซนเซอร์จึงให้ความรู้สึกที่ราบรื่นและเงียบในผลิตภัณฑ์ระดับพรีเมียม
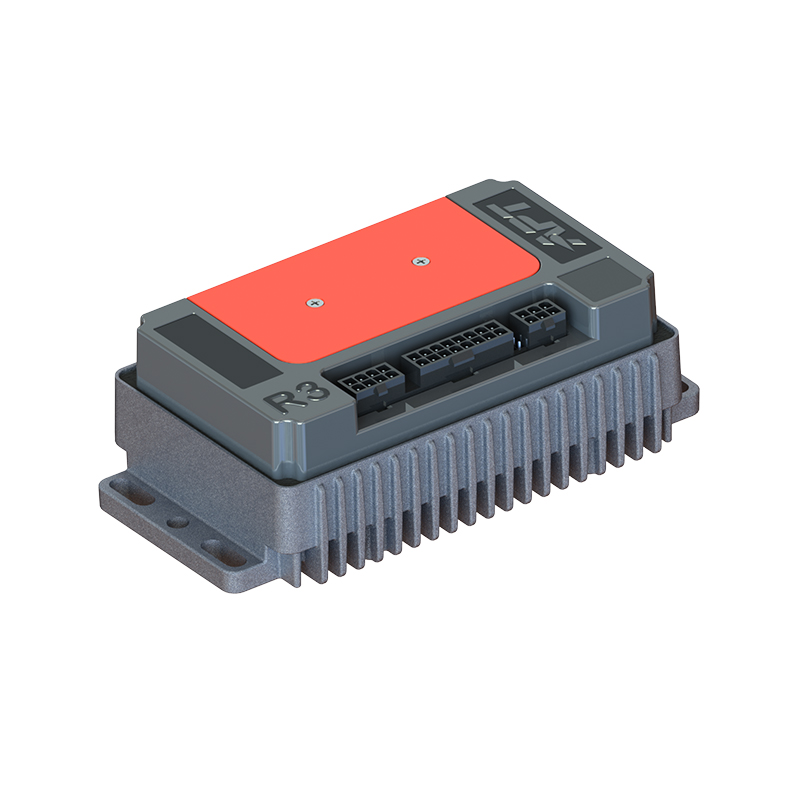
 A6 ตัวควบคุมมอเตอร์กระแสตรงไร้แปรงถ่านที่เงียบเป็นพิเศษสำหรับการใช้งานแบบ Stop-and-Go บ่อยครั้ง ตัวควบคุมแบบเซนเซอร์นี้ช่วยให้ออกตัวได้อย่างราบรื่นและเงียบเมื่อหยุดนิ่ง ทำให้เหมาะอย่างยิ่งสำหรับการเดินทางในเมือง การบรรทุกสินค้า และการเคลื่อนตัวด้วยความเร็วต่ำซึ่งจำเป็นต้องมีการตอบสนองตำแหน่งของโรเตอร์ ดูผลิตภัณฑ์ →
| ด้านการดำเนินงาน | เซนเซอร์ (ฮอลล์) | ไร้เซ็นเซอร์ (BEMF) |
|---|---|---|
| ตำแหน่งโรเตอร์เมื่อหยุดนิ่ง | รู้จักจากลายฮอล | ไม่สามารถวัดผลได้ |
| การเริ่มต้นภายใต้ภาระ | แรงบิดตรงไปในทิศทางที่ถูกต้อง | ลำดับการจัดตำแหน่งและทางลาด; ความเสี่ยงแผงลอย |
| แรงบิดที่ความเร็วต่ำ | มีเสถียรภาพและทำซ้ำได้ | จำกัดความเร็วต่ำกว่าประมาณ 5-10% |
| สายไฟ | ลีดสามเฟสบวกลีดฮอลล์ห้าอัน | สายไฟสามเฟสเท่านั้น |
| ต้นทุนและความซับซ้อน | เซ็นเซอร์เสริม, หมุดเชื่อมต่อ, พูลอัพ | ไม่มีฮาร์ดแวร์มอเตอร์เพิ่มเติม |
| การใช้งานทั่วไป | E-Mobility, หุ่นยนต์, ระบบขับเคลื่อนถอยหลัง | พัดลม ปั๊ม แกนหมุนความเร็วสูง |
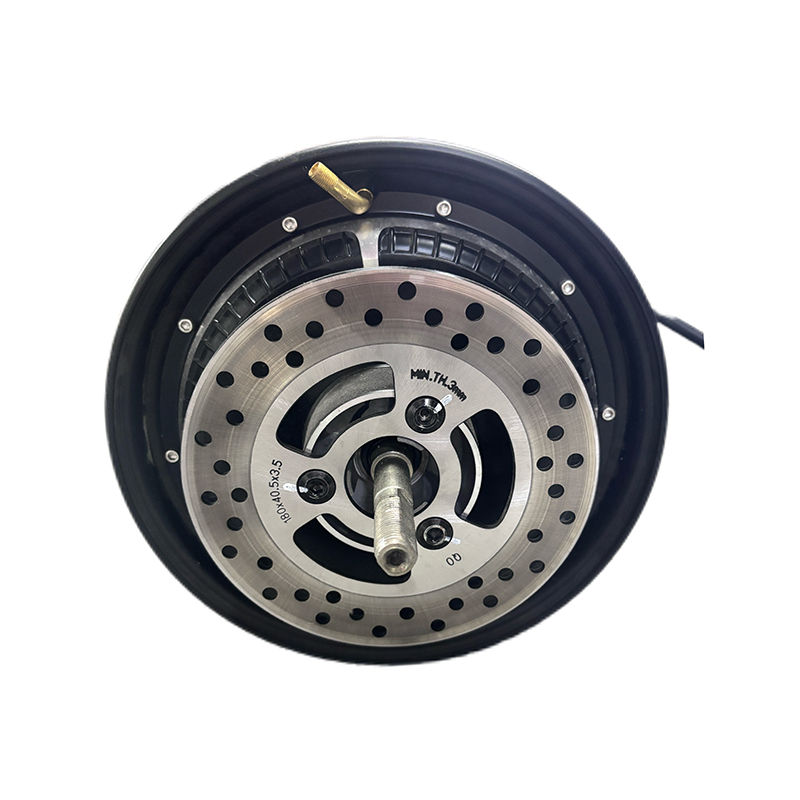
นี่คือเหตุผลว่าทำไมเวอร์ชันที่มีเซ็นเซอร์จึงพบได้ทั่วไปในไดรฟ์มอเตอร์ดุมล้อสำหรับยานพาหนะในเมือง การหยุด การสตาร์ทโดยบรรทุกของ และการเคลื่อนที่ด้วยความเร็วต่ำเป็นเงื่อนไขที่ BEMF ขาดตลาดอย่างแน่นอน ข้อมูลประสิทธิภาพของมอเตอร์ดุมจากสภาพการขับขี่ในโลกแห่งความเป็นจริงเป็นไปตามรูปแบบเดียวกัน ตั้งแต่การเดินทางแบบหยุดแล้วไปไปจนถึงการเปลี่ยนถ่ายสินค้าเป็นเวลานาน
คู่มือประสิทธิภาพของมอเตอร์ดุม แสดงให้เห็นอย่างสม่ำเสมอว่าเวอร์ชันที่มีเซนเซอร์สามารถรับมือกับงานในเมืองได้ดีกว่าแบบไม่มีเซนเซอร์
ประเภทเอาต์พุตของฮอลล์ ระดับแรงดันไฟฟ้า และรูปแบบการเปลี่ยนค่า
เซ็นเซอร์ Hall มีรูปแบบเอาต์พุตสองรูปแบบ เอาต์พุต Open Collector จะดึงสัญญาณต่ำและต้องใช้ตัวต้านทานแบบดึงขึ้นที่ฝั่งคอนโทรลเลอร์เพื่อให้ส่งกลับค่าสูง เอาต์พุตแบบพุชพูลขับเคลื่อนสายสูงและต่ำโดยตรง หากบอร์ดควบคุมไม่มีการดึงอัพ มอเตอร์แบบโอเพ่นคอลเลกเตอร์จะไม่สร้างระดับสูงที่ถูกต้อง และผู้ควบคุมจะไม่ดำเนินการตารางสับเปลี่ยนจนเสร็จสมบูรณ์
ความเข้ากันได้ของแรงดันไฟฟ้าก็มีความสำคัญเช่นกัน มอเตอร์รุ่นเก่ามักใช้ Hall IC 5V ในขณะที่อินพุตคอนโทรลเลอร์ปัจจุบันจำนวนมากทำงานที่ลอจิก 3.3V การป้อนสัญญาณ 5V ลงในพิน 3.3V เท่านั้นอาจทำให้อินพุตเสียหายหรือทำให้เกิดข้อผิดพลาดเป็นระยะๆ ข้อมูลจำเพาะของมอเตอร์ควรระบุแรงดันไฟฟ้าและระดับเอาต์พุตของฮอลล์ หากไม่กรุณาสอบถามก่อนสั่งซื้อ
ระยะห่างระหว่างเซ็นเซอร์ Hall เป็นไปตามหนึ่งในสองมาตรฐาน: 60 องศาไฟฟ้า หรือ 120 องศาไฟฟ้า ตารางสับเปลี่ยนของตัวควบคุมต้องตรงกับระยะห่างนี้ มอเตอร์ที่สร้างขึ้นสำหรับ 60° จะสร้างรูปแบบ Hall ที่แตกต่างจากมอเตอร์ 120° และการใช้โต๊ะที่ไม่ถูกต้องจะทำให้การทำงานขรุขระ สูญเสียแรงบิด หรือสูญเสียการซิงโครไนซ์
โปรดจำไว้ว่าองศาไฟฟ้าไม่ใช่องศาเชิงกล มอเตอร์ที่มีสี่ขั้วคู่จะทำซ้ำรูปแบบฮอลล์สี่ครั้งต่อการปฏิวัติทางกล จำนวนขั้ว-คู่จะเปลี่ยนความถี่ไฟฟ้าที่คอนโทรลเลอร์ต้องจัดการ ดังนั้นจึงต้องกำหนดค่าอย่างถูกต้องควบคู่ไปกับมุมสับเปลี่ยน
การจับคู่มอเตอร์เซ็นเซอร์ฮอลล์กับคอนโทรลเลอร์
มอเตอร์ที่มีเซนเซอร์จะให้ข้อได้เปรียบก็ต่อเมื่อมีการสร้างตัวควบคุมให้อ่านสัญญาณฮอลล์เท่านั้น การตรวจสอบสามครั้งครอบคลุมพื้นผิวความเข้ากันได้ส่วนใหญ่ ขั้นแรก ตรวจสอบแรงดันไฟฟ้าของแหล่งจ่ายไฟ Hall และระดับลอจิกกับพิกัดอินพุตของตัวควบคุม ประการที่สอง ยืนยันว่าตัวควบคุมรองรับมุมสับเปลี่ยนของมอเตอร์ 60° หรือ 120° ประการที่สาม ตัดสินใจว่าจะเกิดอะไรขึ้นที่ความเร็วสูงกว่า ตัวควบคุมหลายตัวใช้สัญญาณฮอลล์ที่ความเร็วต่ำและผสมผสานเข้ากับโหมด BEMF ที่สูงกว่าเกณฑ์ และการเปลี่ยนแปลงนั้นควรจะราบรื่นเพียงพอเพื่อหลีกเลี่ยงไม่ให้แรงบิดตก
สำหรับระบบส่งกำลังแบบ e-mobility ประสิทธิภาพในช่วงการทำงานที่ความเร็วต่ำมักเป็นสาเหตุที่ใหญ่ที่สุดในการขับขี่ในโลกแห่งความเป็นจริง การสลับเซ็นเซอร์ช่วยให้กระแสสเตเตอร์อยู่ในแนวเดียวกับโรเตอร์ ช่วยลดการสูญเสียทองแดงและความร้อน ตัวควบคุมที่อ่านอินพุต Hall ได้อย่างถูกต้อง เช่น ตัวควบคุมมอเตอร์ DC แบบไร้แปรงถ่านประสิทธิภาพสูง A4-2313 ช่วยให้สามารถปรับมอเตอร์ตัวเดียวกันสำหรับการเดินทางในเมือง ภาษีสินค้า หรือแรงบิดออฟโรดได้ เนื่องจากเส้นโค้งการสับเปลี่ยนอยู่ในซอฟต์แวร์
A4 คอนโทรลเลอร์มอเตอร์กระแสตรงไร้แปรงถ่านประสิทธิภาพสูงพร้อมอินพุตฮอลล์ ออกแบบมาเพื่อให้กระแสสเตเตอร์อยู่ในแนวเดียวกับโรเตอร์ที่ความเร็วต่ำ ตัวควบคุมนี้ปรับปรุงระยะการใช้งานจริง และสามารถปรับให้เหมาะกับรอบการทำงานที่แตกต่างกัน ตั้งแต่การขับขี่ในเมืองไปจนถึงการขนส่งสินค้าหรือทางออฟโรด ดูผลิตภัณฑ์ → เมื่อมอเตอร์และตัวควบคุมมาจากซัพพลายเออร์ที่แตกต่างกัน พารามิเตอร์ของฮอลล์เป็นสาเหตุแรกของความไม่ตรงกัน มอเตอร์ 60° ที่เชื่อมต่อกับคอนโทรลเลอร์ที่กำหนดค่าไว้ที่ 120° จะทำงานโดยประมาณหรือไม่ทำงานเลย รูปแบบการจับคู่ที่มีโครงสร้างจะชำระสิ่งนี้ก่อนที่ฮาร์ดแวร์จะมาถึง: ระดับแรงดันไฟฟ้า อัตรากระแส รูปแบบเอาท์พุตฮอลล์ แรงดันไฟฟ้าของแหล่งจ่าย มุมสับเปลี่ยน และจำนวนขั้ว-คู่ ล้วนถูกบันทึกไว้ในหน้าเดียว
 โครงการจับคู่ตัวควบคุมและมอเตอร์พร้อมพารามิเตอร์หลักหกประการ หน้าการจับคู่ที่มีโครงสร้างจะบันทึกคลาสแรงดันไฟฟ้า อัตรากระแส รูปแบบเอาท์พุตฮอลล์ แรงดันไฟฟ้าของแหล่งจ่าย มุมสับเปลี่ยน และจำนวนขั้ว-คู่ เพื่อป้องกันความไม่ตรงกันก่อนที่ฮาร์ดแวร์จะมาถึง ดูผลิตภัณฑ์ →
สิ่งที่ต้องตรวจสอบก่อนที่คุณจะระบุมอเตอร์เซนเซอร์
ใส่หกรายการเหล่านี้ไว้ในหน้าเดียวก่อนที่คุณจะสั่งซื้อ:
- แรงดันไฟจ่ายฮอลล์และระดับลอจิก: จับคู่ Hall IC ของมอเตอร์กับพิกัดอินพุตของคอนโทรลเลอร์
- รูปแบบเอาต์พุต: open-collector ต้องการการดึงขึ้นที่ฝั่งคอนโทรลเลอร์ การผลักดึงไม่ได้
- ระยะห่างระหว่างการเปลี่ยน: 60° หรือ 120° และตรวจสอบให้แน่ใจว่าการกำหนดค่าคอนโทรลเลอร์ตรงกัน
- จำนวนขั้ว-คู่: ตรวจสอบและป้อนให้ถูกต้อง เนื่องจากเป็นการตั้งค่าความถี่ไฟฟ้า
- ขาออกของตัวเชื่อมต่อ: การเดินสายเซนเซอร์มาตรฐานคือสายสามเฟสบวกกับสายฮอลล์ห้าสาย (5V, GND, A, B, C) พินที่สับเปลี่ยนหนึ่งอันถือเป็นความล้มเหลวในการทดสอบแบบตั้งโต๊ะที่พบบ่อยที่สุด
- กลยุทธ์ข้อบกพร่องของฮอลล์: ตรวจสอบว่าตัวควบคุมสามารถตรวจจับสัญญาณฮอลล์ที่ติดอยู่หรือหายไปและกลับสู่โหมดไร้เซ็นเซอร์ได้หรือไม่
มอเตอร์ไร้แปรงถ่านพร้อมเซ็นเซอร์ฮอลล์เป็นวิธีที่พิสูจน์แล้วว่าสามารถกำหนดแรงบิดที่ความเร็วต่ำได้ ค่าใช้จ่ายคือสายไฟเพิ่มเติมและตัวควบคุมที่รองรับอินพุต Hall สำหรับยานพาหนะและเครื่องจักรที่สตาร์ทภายใต้น้ำหนักบรรทุก วิ่งด้วยความเร็วต่ำ หรือถอยหลังบ่อยครั้ง ต้นทุนนั้นจะซื้อพฤติกรรมที่ราบรื่นยิ่งขึ้นและวงจรการพัฒนาที่สั้นลง เมื่อพารามิเตอร์ Hall ถูกเขียนและจับคู่กับคอนโทรลเลอร์ มอเตอร์เซนเซอร์จะทำงานตามที่ระบุไว้ในเอกสารข้อมูล
ถัดไป:ประโยชน์ของมอเตอร์ไร้แปรงถ่าน: ประสิทธิภาพ อายุการใช้งานยาวนาน และการควบคุมความเร็วที่แม่นยำ
สนใจร่วมมือหรือมีข้อสงสัย?
เช่น ผู้ผลิตตัวควบคุมมอเตอร์ซิงโครนัสแม่เหล็กถาวรแบบกำหนดเอง และ ซัพพลายเออร์ตัวควบคุมมอเตอร์แม่เหล็กถาวรในประเทศจีน,เน้นการควบคุมการขับเคลื่อนของแม่เหล็กถาวร มอเตอร์ซิงโครนัสที่เราจัดให้มีความปลอดภัยและเพียงพอ แหล่งพลังงานไฟฟ้าสำหรับยานพาหนะเดินทาง
- [email protected]
- +86-170 9191 9800
- ห้อง 123A เลขที่ 1000 ถนน Ziyue เขต Minhang เซี่ยงไฮ้ จีน
ลิขสิทธิ์ © Shanghai APT Power Technology Co., Ltd.All rights reserved