อธิบายการอ่อนตัวของสนาม: ตัวควบคุมมอเตอร์ผลักดันความเร็วเกินระดับฐานได้อย่างไร
มอเตอร์ไซค์ไฟฟ้าที่ทำงานด้วยคันเร่งเต็มกำลังถึงความเร็วที่กำหนด และคันเร่งก็รู้สึกหยุดนิ่งทันที มอเตอร์ยังสามารถหมุนเร็วขึ้นได้ แต่ตัวควบคุมจะหยุดส่งกระแสไฟฟ้ามากขึ้น หากต้องการดันเกินจุดนั้น ตัวควบคุมจะต้องจงใจทำให้สนามแม่เหล็กภายในมอเตอร์อ่อนลง เทคนิคดังกล่าวคือการทำให้สนามอ่อนลง หรือที่เรียกว่าการอ่อนตัวของฟลักซ์ และเป็นหนึ่งในพฤติกรรมที่สำคัญที่สุดที่ควรทำความเข้าใจเมื่อคุณเลือกตัวควบคุมมอเตอร์สำหรับรถยนต์ที่ต้องการความเร็วสูงสุดอย่างแท้จริง
การอ่อนตัวของสนามจริงทำอะไรได้บ้าง
การลดสนามแม่เหล็กทำให้มอเตอร์เกินความเร็วพื้นฐานโดยการลดฟลักซ์แม่เหล็กในช่องว่างอากาศ ในมอเตอร์ซิงโครนัสแม่เหล็กถาวร แม่เหล็กของโรเตอร์จะสร้าง back-EMF ที่ขยายตัวตามความเร็ว เมื่อแรงเคลื่อนไฟฟ้าด้านหลังนั้นเข้าใกล้แรงดันไฟฟ้ากระแสตรงบัส ตัวควบคุมจะไม่สามารถดันกระแสเข้าไปในขดลวดได้อีกต่อไป ดังนั้นการเร่งความเร็วจึงจะหยุดลง ข้อสรุปนั้นง่าย: สนามอ่อนลงเนื่องจากแรงดันบัสมีจำกัด ในขณะที่มอเตอร์ต้องการหมุนเร็วกว่าแรงดันไฟฟ้าที่อนุญาต
วิธีแก้ปัญหามาตรฐานคือสั่งกระแสแกน d ที่เป็นลบซึ่งตรงข้ามกับฟลักซ์ของโรเตอร์ กระแสไฟฟ้านั้นจะทำให้สนามที่มีประสิทธิภาพอ่อนลง ลดแรงเคลื่อนไฟฟ้าด้านหลัง และปล่อยให้แรงดันไฟฟ้าเหลืออยู่เพื่อเพิ่มความเร็ว ราคาจ่ายทันทีเป็นแรงบิด มอเตอร์ที่ความเร็วต่ำกว่าความเร็วพื้นฐานจะสร้างแรงบิดคงที่ ในขณะที่ความเร็วพื้นฐานที่สูงกว่ามอเตอร์จะทำหน้าที่เป็นแหล่งพลังงานคงที่โดยประมาณ ดังนั้นแรงบิดที่มีอยู่จะลดลงเมื่อความเร็วเพิ่มขึ้น
| พารามิเตอร์ | บริเวณแรงบิดคงที่ ต่ำกว่าความเร็วพื้นฐาน | พื้นที่อ่อนตัวของสนาม สูงกว่าความเร็วพื้นฐาน |
|---|---|---|
| แรงบิด | มีแรงบิดพิกัดให้เลือก | แรงบิด falls as speed rises |
| กำลังขับ | เพิ่มขึ้นด้วยความเร็ว | คงที่ประมาณนั้น |
| กลับ-EMF | ต่ำกว่าแรงดันบัส | จัดขึ้นในการตรวจสอบโดยกระแสแกน d |
| กระแสแกน d | ใกล้ศูนย์ | เชิงลบ |
| ประสิทธิภาพ | ความเร็วสูงสุดใกล้ฐาน | ต่ำกว่าโดยมีการสูญเสียทองแดงมากขึ้น |
วิธีที่คอนโทรลเลอร์สมัยใหม่ใช้การลดความอ่อนแอของฟิลด์
ตัวควบคุมประสิทธิภาพสูงใช้การลดความแรงของสนามด้วยการควบคุมแบบเน้นสนาม ซึ่งมักเรียกว่า FOC เฟิร์มแวร์จะแก้ไขกระแสสเตเตอร์อย่างต่อเนื่องเป็นสององค์ประกอบที่ตั้งฉากกัน: กระแสในแกน q ซึ่งสร้างแรงบิด และกระแสในแกน d ซึ่งปกติจะเก็บไว้ใกล้ศูนย์ต่ำกว่าความเร็วพื้นฐาน ในการเข้าสู่สนามที่อ่อนลง เฟิร์มแวร์ตั้งใจจะตั้งค่ากระแสแกน d เป็นลบเพื่อยกเลิกส่วนของสนามโรเตอร์
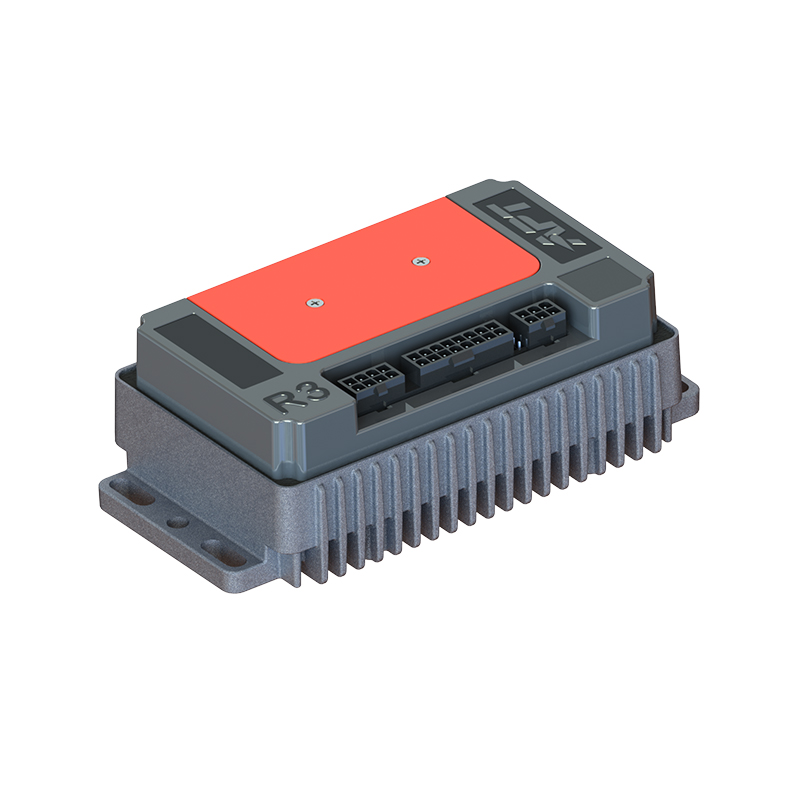
คอนโทรลเลอร์ที่จัดการการเปลี่ยนแปลงนี้ได้อย่างราบรื่นนั้นแตกต่างอย่างมากจากคอนโทรลเลอร์ที่ยึดกระแสเฟสที่รอบการทำงานสูง FOC ช่วยให้การขยายความเร็วมีความต่อเนื่องและคาดเดาได้ โดยไม่สูญเสียการตอบสนองอย่างกะทันหันที่ขอบเขตความเร็วพื้นฐาน นั่นคือเหตุผลว่าทำไมแบนด์วิธของโปรเซสเซอร์ คุณภาพของเกทไดรเวอร์ และการปรับแต่งซอฟต์แวร์จึงมีความสำคัญพอๆ กับซิลิคอนที่อยู่ภายในขั้นตอนพลังงาน แพลตฟอร์มที่ออกแบบมาเพื่อการทำงานที่ความเร็วสูงอย่างยั่งยืน เช่น ตัวควบคุมมอเตอร์ประสิทธิภาพสูงซีรีส์ T ได้รับการจัดอันดับด้วยประสิทธิภาพของลูปปัจจุบันที่จำเป็นในการควบคุมการควบคุมที่สูงกว่าความเร็วพื้นฐาน
 แพลตฟอร์มควบคุมการขับเคลื่อนมอเตอร์ซิงโครนัสแม่เหล็กถาวร แพลตฟอร์มตัวควบคุมมอเตอร์นี้ได้รับการออกแบบมาเพื่อการทำงานที่ความเร็วสูงอย่างยั่งยืน โดยต้องมีประสิทธิภาพของลูปกระแสเพื่อรักษาการควบคุมที่สูงกว่าความเร็วพื้นฐาน ทำให้มีความเกี่ยวข้องกับการใช้งานที่ต้องการช่วงความเร็วที่กว้างผ่านการอ่อนแรงของสนาม ดูผลิตภัณฑ์ →
เหตุใดการอ่อนตัวของสนามจึงมีความสำคัญกับยานพาหนะจริง
โดยไม่ทำให้สนามอ่อนลง ความเร็วสูงสุดจะถูกจำกัดอย่างหนักด้วยแรงดันไฟฟ้าของแบตเตอรี่และค่าคงที่ back-EMF ของมอเตอร์ ทางเลือกเดียวคือแบตเตอรี่แรงดันไฟฟ้าสูง มอเตอร์ที่มีค่า back-EMF คงที่ต่ำกว่า หรือล้อที่ใหญ่กว่า และแต่ละตัวเลือกเหล่านี้ส่งผลกระทบต่อการเร่งความเร็ว การบรรจุหีบห่อ หรือต้นทุน การอ่อนแรงลงทำให้มอเตอร์ตัวหนึ่งครอบคลุมช่วงความเร็วได้กว้างขึ้นมาก ดังนั้นนักออกแบบจึงสามารถเข้าเกียร์ต่ำเพียงพอสำหรับแรงบิดในการออกตัวที่แข็งแกร่ง และยังคงใช้ความเร็วได้พอสมควร
ตัวอย่างในทางปฏิบัติ: มอเตอร์ดุมล้อขนาด 4 กิโลวัตต์ที่มีความเร็วพื้นฐาน 3000 รอบต่อนาทีบนรถจักรยานยนต์ไฟฟ้าอาจต้องลดสนามไฟฟ้าลงประมาณ 20 เปอร์เซ็นต์จึงจะเคลื่อนที่จาก 55 กม./ชม. เป็น 70 กม./ชม. นั่นคือช่วงการทำงานที่สมจริงสำหรับตัวควบคุมการผลิต และเปลี่ยนประสบการณ์การขับขี่มากกว่าการอัพเกรดแบตเตอรี่
เหตุผลเดียวกันนี้ใช้กับรถ ATV ไฟฟ้า UTV แชสซีหุ่นยนต์ และมอเตอร์ไฟฟ้านอกเรือ ซึ่งความสามารถในการตอบสนองอย่างรวดเร็วรอบความเร็วพื้นฐานจะเป็นตัวกำหนดว่ายานพาหนะจะรู้สึกเป็นธรรมชาติต่อผู้ขับขี่หรือผู้ควบคุมอย่างไร
 R5 ตัวควบคุมมอเตอร์กระแสตรงไร้แปรงถ่านตอบสนองรวดเร็ว ตัวควบคุมนี้เน้นการตอบสนองที่รวดเร็วรอบความเร็วพื้นฐาน ซึ่งส่งผลโดยตรงต่อความรู้สึกที่เป็นธรรมชาติของรถ ATV, UTV, โครงหุ่นยนต์ หรือมอเตอร์ติดท้ายเรือต่อผู้ควบคุมโดยตรง โดยรองรับการเร่งความเร็วและการเปลี่ยนแปลงโหลดอย่างรวดเร็ว ดูผลิตภัณฑ์ →
ประสิทธิภาพและการแลกเปลี่ยนความร้อน
การอ่อนตัวลงของสนามไม่ใช่พลังอิสระ กระแสไฟฟ้าในแกน d ที่กำลังล้างอำนาจแม่เหล็กไม่ก่อให้เกิดงานเชิงกล แต่ยังคงไหลผ่านขดลวดและทำให้เกิดการสูญเสียทองแดง ดังนั้นประสิทธิภาพในบริเวณที่อ่อนแรงของสนามจึงต่ำกว่าความเร็วฐานใกล้ และมอเตอร์จะทำงานร้อนขึ้นสำหรับเอาท์พุตเดียวกัน
ความเข้าใจผิดที่พบบ่อยประการหนึ่งคือการที่สนามอ่อนลงจะทำให้กระแสเฟสเพิ่มขึ้นเพื่อให้มีกำลังมากขึ้น มันไม่ได้ โดยจะเลื่อนมุมเฟสของกระแสเพื่อให้ส่วนหนึ่งของสนามสเตเตอร์ตรงข้ามกับแม่เหล็กของโรเตอร์ ซึ่งจะลดแรงดันไฟฟ้าที่สร้างขึ้นและทำให้มอเตอร์หมุนเร็วขึ้น ในขณะเดียวกันส่วนประกอบที่สร้างแรงบิดของกระแสก็ลดลง
นอกจากนี้ยังมีความเสี่ยงที่แท้จริงของการล้างอำนาจแม่เหล็กถาวรด้วย หากกระแสแกน d ที่เป็นลบถูกผลักไปไกลเกินไปในขณะที่แม่เหล็กยังร้อนอยู่ ฟลักซ์ของโรเตอร์อาจลดลงอย่างถาวร และมอเตอร์จะสูญเสียแรงบิดตลอดไป นั่นคือเหตุผลที่ผู้ควบคุมที่จริงจังจำกัดกระแสแกน d ผ่านแผนที่ที่ขึ้นอยู่กับความร้อนและความเร็ว แทนที่จะปล่อยให้ผู้ใช้เพิ่มตัวเลขทั่วโลกเพียงตัวเดียว
ตามหลักการทั่วไป แรงบิดที่สูงกว่าความเร็วพื้นฐานจะลดลงประมาณหนึ่งโอเวอร์สปีด การเพิ่มความเร็วสูงสุดเพิ่มขึ้น 20 เปอร์เซ็นต์อาจทำให้ต้องเสียส่วนแบ่งจำนวนมากของการเร่งความเร็วที่จุดพิกัด ดังนั้นประสิทธิภาพของการใช้งานภาคสนามที่อ่อนแอลงจะส่งผลโดยตรงต่อระยะของยานพาหนะและความปลอดภัยด้านความร้อน
 A4 คอนโทรลเลอร์มอเตอร์กระแสตรงไร้แปรงถ่านประสิทธิภาพสูง เนื่องจากสนามที่อ่อนแอลงจะลดประสิทธิภาพและเพิ่มความร้อน การออกแบบประสิทธิภาพสูงของตัวควบคุมนี้จึงมีความสำคัญสำหรับระยะของยานพาหนะและความปลอดภัยด้านความร้อน และผู้ซื้อควรตรวจสอบการใช้งาน FOC ขีดจำกัดความร้อน และแผนที่ที่ปรับได้ ดูผลิตภัณฑ์ →
สิ่งที่ต้องตรวจสอบในตัวควบคุมมอเตอร์ก่อนตัดสินใจซื้อ
เนื่องจากการอ่อนตัวลงของสนามเป็นซอฟต์แวร์และฟังก์ชัน power-stage แทนที่จะเป็นตัวเลขที่พิมพ์อยู่บนกล่อง ผู้ซื้อจึงต้องถามคำถามที่เป็นรูปธรรม ตัวควบคุมใช้ FOC กับช่วงกระแสแกน d ที่เป็นลบที่ประกาศไว้หรือไม่ ขีดจำกัดการอ่อนตัวของสนามมีการป้องกันความร้อนหรือไม่? สามารถอัพเดตแผนที่การปรับแต่งเมื่อมอเตอร์หรือยานพาหนะมีการเปลี่ยนแปลงได้หรือไม่?
- ช่วงการอ่อนตัวลงของสนาม: ควรระบุกระแสแกน d ที่เป็นลบต่อเนื่องและจุดสูงสุดในแผ่นข้อมูล โดยไม่ได้ซ่อนไว้
- การจัดการระบายความร้อน: การทำงานด้วยความเร็วสูงอย่างต่อเนื่องจะทำความร้อนทั้งขดลวดและ MOSFET ดังนั้นตัวควบคุมจึงต้องมีการลดกระแสไฟตามอุณหภูมิ
- ความสามารถในการปรับเปลี่ยนซอฟต์แวร์: ความเร็วสูงสุด ความลาดเอียงของแรงบิด และความลึกของสนามที่อ่อนลงควรสามารถปรับได้สำหรับแต่ละการใช้งาน
- การจับคู่มอเตอร์: ค่าคงที่ back-EMF จำนวนขั้ว และความเหนี่ยวนำ ล้วนกำหนดลักษณะการทำงานของการลดความแรงของสนาม ดังนั้นคำแนะนำในการจับคู่จึงมีความสำคัญ
รายละเอียดเหล่านี้แยกตัวควบคุมทั่วไปออกจากตัวควบคุมที่พร้อมในการผลิตอย่างแท้จริง ซัพพลายเออร์มอเตอร์ไดรฟ์ที่มีประสบการณ์ด้านซอฟต์แวร์ฝังตัวภายในองค์กรมีแนวโน้มที่จะนำเสนอกลยุทธ์การลดความอ่อนแอในภาคสนามที่ได้รับการปรับเทียบแล้วมากกว่าผู้จำหน่ายเฟิร์มแวร์แบบคงที่ ที่ บทบาทของซอฟต์แวร์ในการควบคุมมอเตอร์สมัยใหม่ กำลังขยายตัวอย่างรวดเร็ว และควรศึกษาก่อนที่จะตัดสินใจเลือกแพลตฟอร์มฮาร์ดแวร์
ในด้านฮาร์ดแวร์ ประสบการณ์การขนาน MOSFET แรงดันสูงก็มีความสำคัญไม่แพ้กัน เนื่องจากการอ่อนตัวลงของสนามจะผลักดันกระแสเฟสภายใต้ความเร็วสูงและความร้อนสูง เผยให้เห็นทุกจุดอ่อนในระยะพลังงาน ทำงานกับก ผู้จำหน่ายมอเตอร์ไดรฟ์ ที่สร้างผลิตภัณฑ์ระดับนี้วันแล้ววันเล่าจะช่วยลดความเสี่ยงในการค้นพบการออกแบบส่วนเพิ่มเมื่อผ่านการตรวจสอบยานพาหนะไปได้ครึ่งทาง
การอ่อนตัวลงของสนามไม่ใช่เรื่องแปลกใหม่อีกต่อไป มันเป็นหน้าที่หลักของตัวควบคุมมอเตอร์ทุกตัวที่ใช้ในยานยนต์ไฟฟ้า และคุณภาพของการใช้งานจะตัดสินว่ายานพาหนะคันสุดท้ายจะรู้สึกได้เร็ว ราบรื่น และน่าเชื่อถือเพียงใด มองหาคอนโทรลเลอร์ที่รวมเฟิร์มแวร์ FOC ที่สมบูรณ์เข้ากับระดับกำลังที่สามารถรองรับความต้องการกระแสไฟความเร็วสูงที่ยั่งยืนได้ ใช้การผสมผสานที่ถูกต้อง แล้วมอเตอร์จะรู้สึกเร็วขึ้นโดยไม่ทำให้ความทนทานลดลง
ถัดไป:การควบคุมมอเตอร์แบบวงปิด: การตอบสนองช่วยปรับปรุงประสิทธิภาพและความน่าเชื่อถือของมอเตอร์ได้อย่างไร
สนใจร่วมมือหรือมีข้อสงสัย?
เช่น ผู้ผลิตตัวควบคุมมอเตอร์ซิงโครนัสแม่เหล็กถาวรแบบกำหนดเอง และ ซัพพลายเออร์ตัวควบคุมมอเตอร์แม่เหล็กถาวรในประเทศจีน,เน้นการควบคุมการขับเคลื่อนของแม่เหล็กถาวร มอเตอร์ซิงโครนัสที่เราจัดให้มีความปลอดภัยและเพียงพอ แหล่งพลังงานไฟฟ้าสำหรับยานพาหนะเดินทาง
- [email protected]
- +86-170 9191 9800
- ห้อง 123A เลขที่ 1000 ถนน Ziyue เขต Minhang เซี่ยงไฮ้ จีน
ลิขสิทธิ์ © Shanghai APT Power Technology Co., Ltd.All rights reserved